最終更新日
2026/11/19
ロボコーン(自走式ロボットコーン) 10016372
H1101 株式会社ウェイベックス
道路工事の交通規制で使うカラーコーンを、ロボットにした技術です。コーンが自分で走って決められた位置に並び、作業が終わると自分で回収位置へ戻ります。現場責任者はタブレットで指示するだけで済みます。これまで作業員が走行車両のすぐ横で行っていたコーンの設置・回収を自動化し、作業員が走行車線に出る危険を減らします。車載のビジョンAIが車線と作業エリアを認識し、コーンの配置を確認します。位置がずれている場合は補正するため、規制を正確に設置できます。
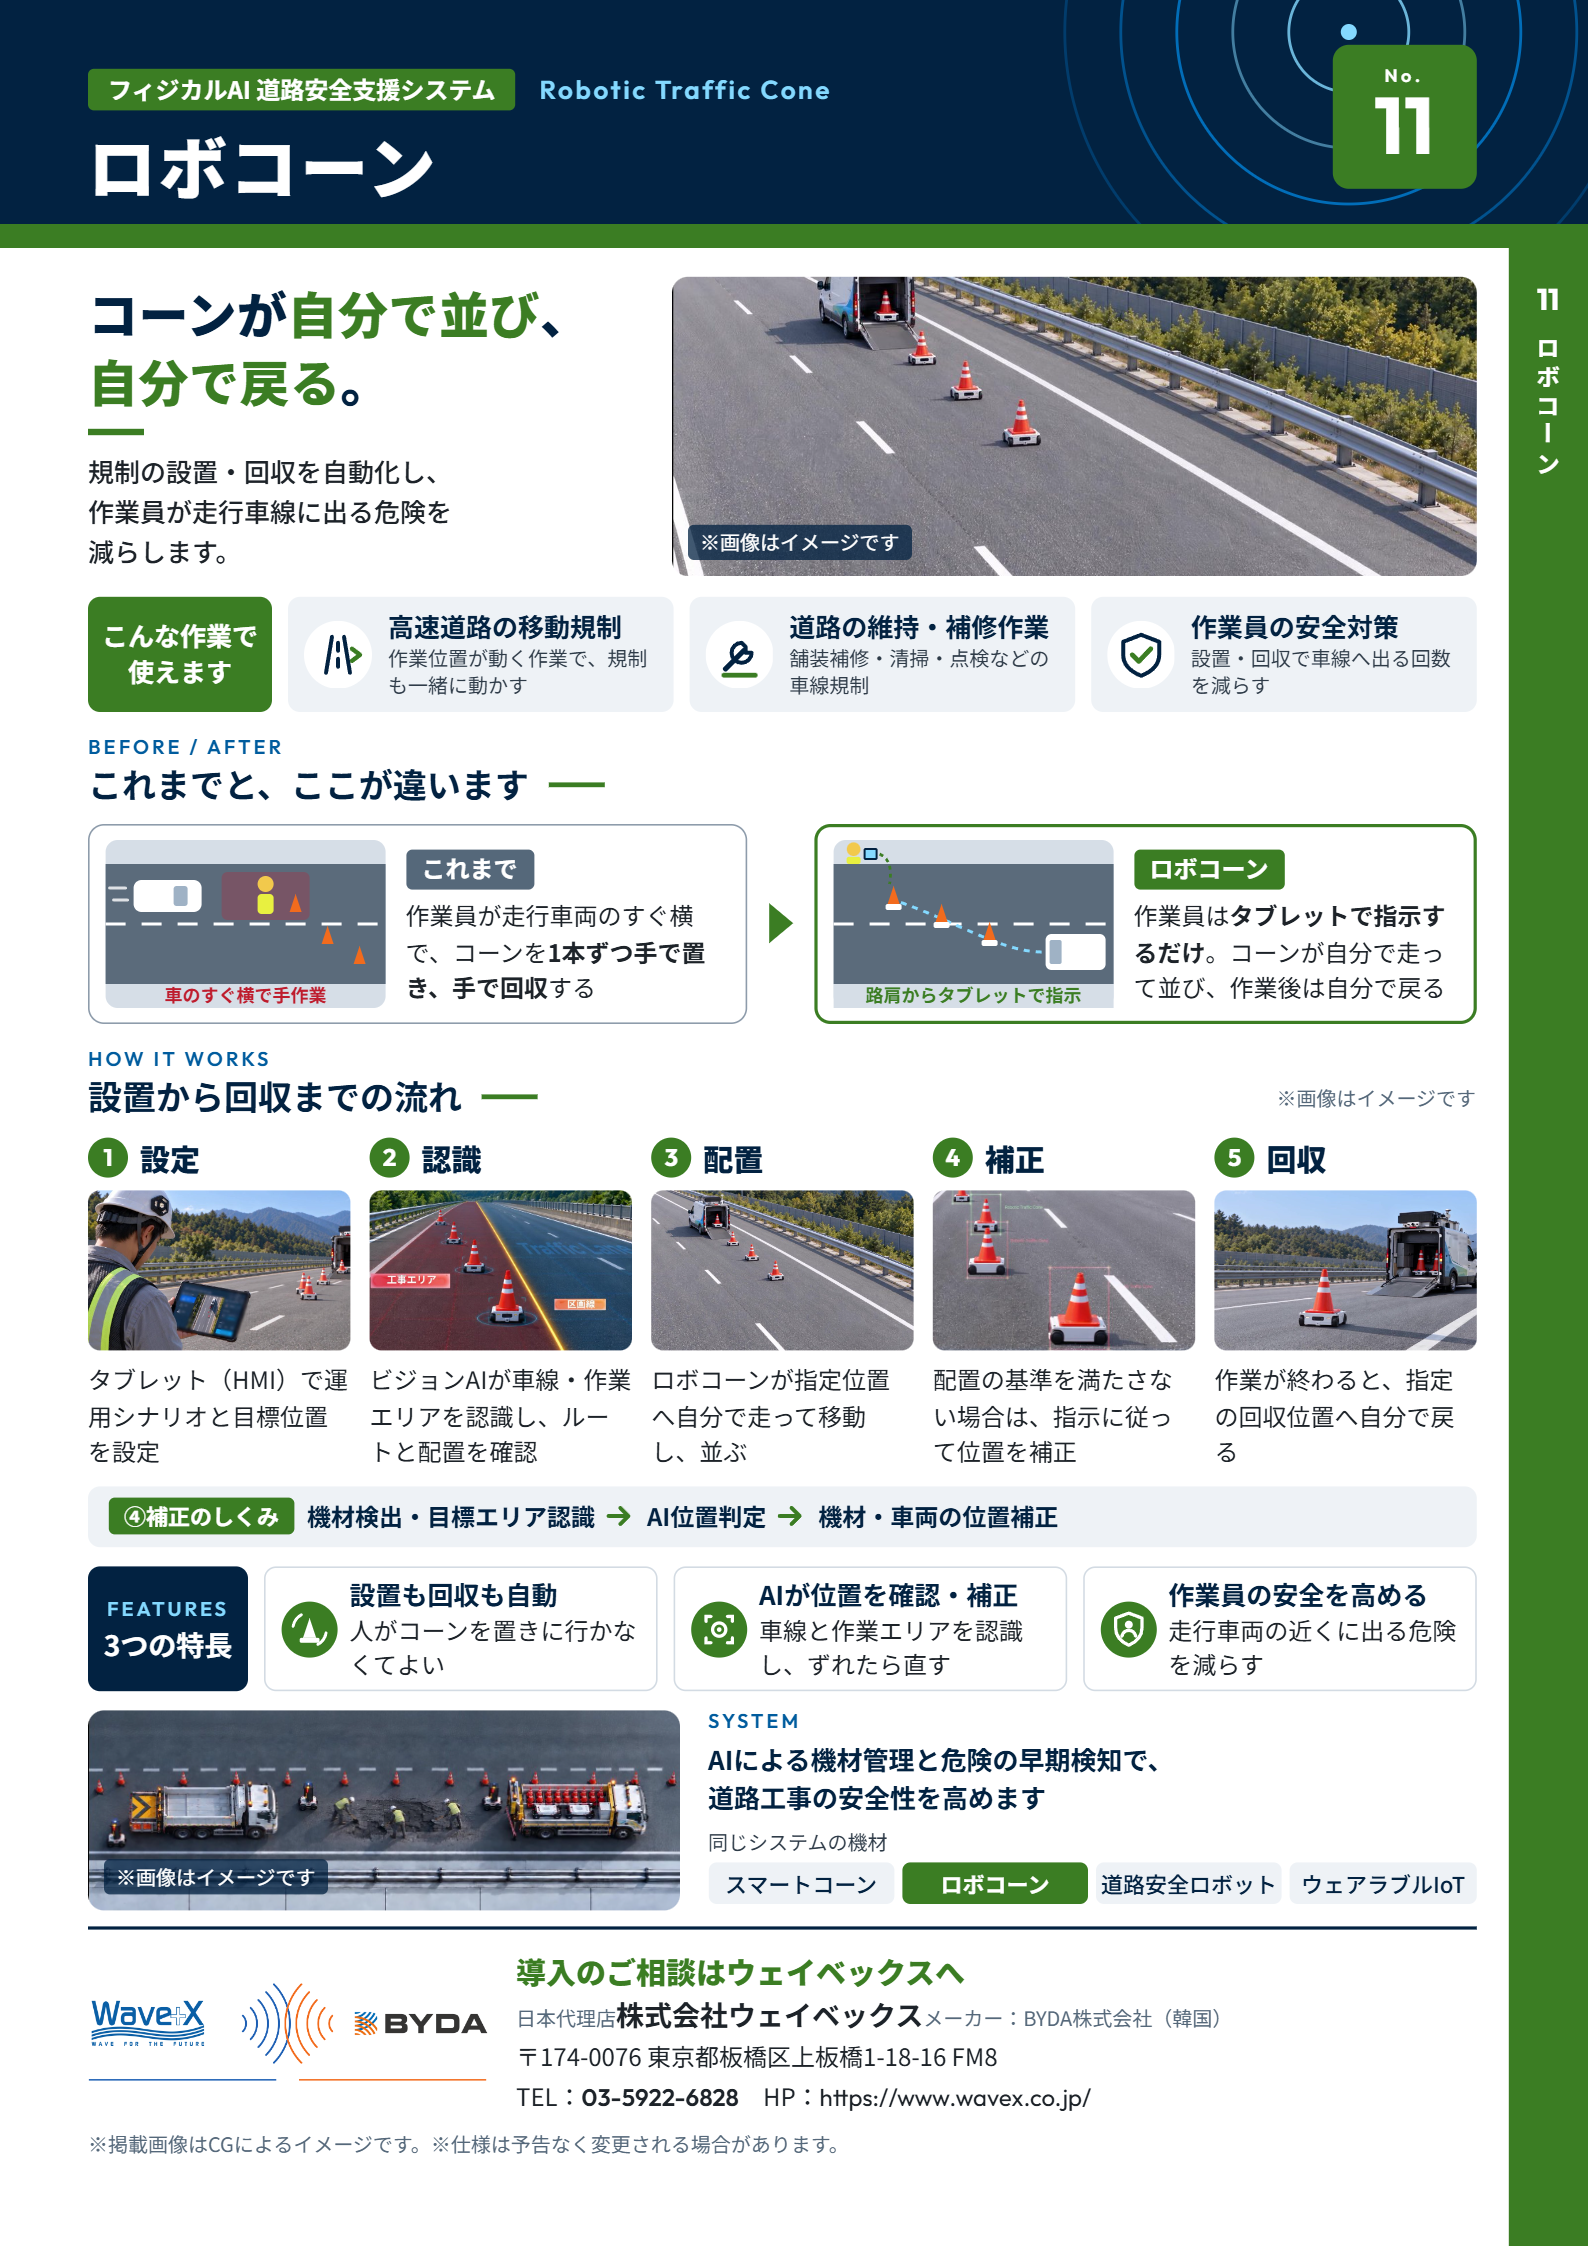 ロボコーン(自走式ロボットコーン)
| 技術の概要・特徴 | 道路工事の交通規制で使うカラーコーンを、ロボットにした技術です。コーンが自分で走って決められた位置に並び、作業が終わると自分で回収位置へ戻ります。現場責任者はタブレットで指示するだけで済みます。これまで作業員が走行車両のすぐ横で行っていたコーンの設置・回収を自動化し、作業員が走行車線に出る危険を減らします。車載のビジョンAIが車線と作業エリアを認識し、コーンの配置を確認します。位置がずれている場合は補正するため、規制を正確に設置できます。 |
|---|---|
| 技術の仕様 |
システム構成 ロボコーン(自走式コーン) 作業車(ロボコーンの搭載・送り出し・回収を行う) 車載ビジョンAI HMI(タブレット) 運用の流れ 設定:HMIで運用シナリオと、コーンごとの目標位置を設定 認識:車載ビジョンAIが車線(区画線)と作業エリアを認識し、走行ルートと配置を確認 配置:ロボコーンが指定位置へ自走して並ぶ 補正:配置基準を満たさない場合、指示に従って位置を補正 回収:作業終了後、指定の回収位置へ自走して戻る 位置補正のしくみ:機材検出・目標エリア認識 → AI位置判定 → 機材・車両の位置補正 システムの一部:同じシステムで、スマートコーン・道路安全ロボット・ウェアラブルIoTなどと組み合わせて運用 |
| 特許情報 | - |
| 現場適用条件 |
対象作業 高速道路の移動規制(作業位置に合わせて規制を移動させる作業) 道路の維持・補修作業(舗装補修・清掃・点検など)での車線規制 必要な機材:ロボコーンを搭載する作業車、車載ビジョンAI、操作用タブレット(HMI) 認識の条件:車載ビジョンAIが車線(区画線)と作業エリアを認識する方式のため、区画線が確認できる道路での運用を想定 |
| 採用実績 | - |
| 単独開発/共同開発 | - |
■新技術に関するお問い合わせ情報
| 会社・部署(担当) |
株式会社ウェイベックス
新技術一覧
営業部本部長 山下剛史 |
|---|---|
| 住所 |
〒174-0076 東京都板橋区上板橋一丁目18番16号 |
| TEL | 03-5922-6828 |
| FAX | 03-5922-6830 |