最終更新日
2026/11/18
ホイールローダ自動化 10016341
Q1071 鹿島道路株式会社
ホイールローダ自動化は、アスファルト合材製造所における骨材投入作業を自動化し、省力化・省人化を図る技術である。
GNSSと3D-LiDARを組み合わせた高精度な自己位置推定システムを実装。狭隘・粉塵環境下においても自動で走行・すくい取り・投入を可能にする。
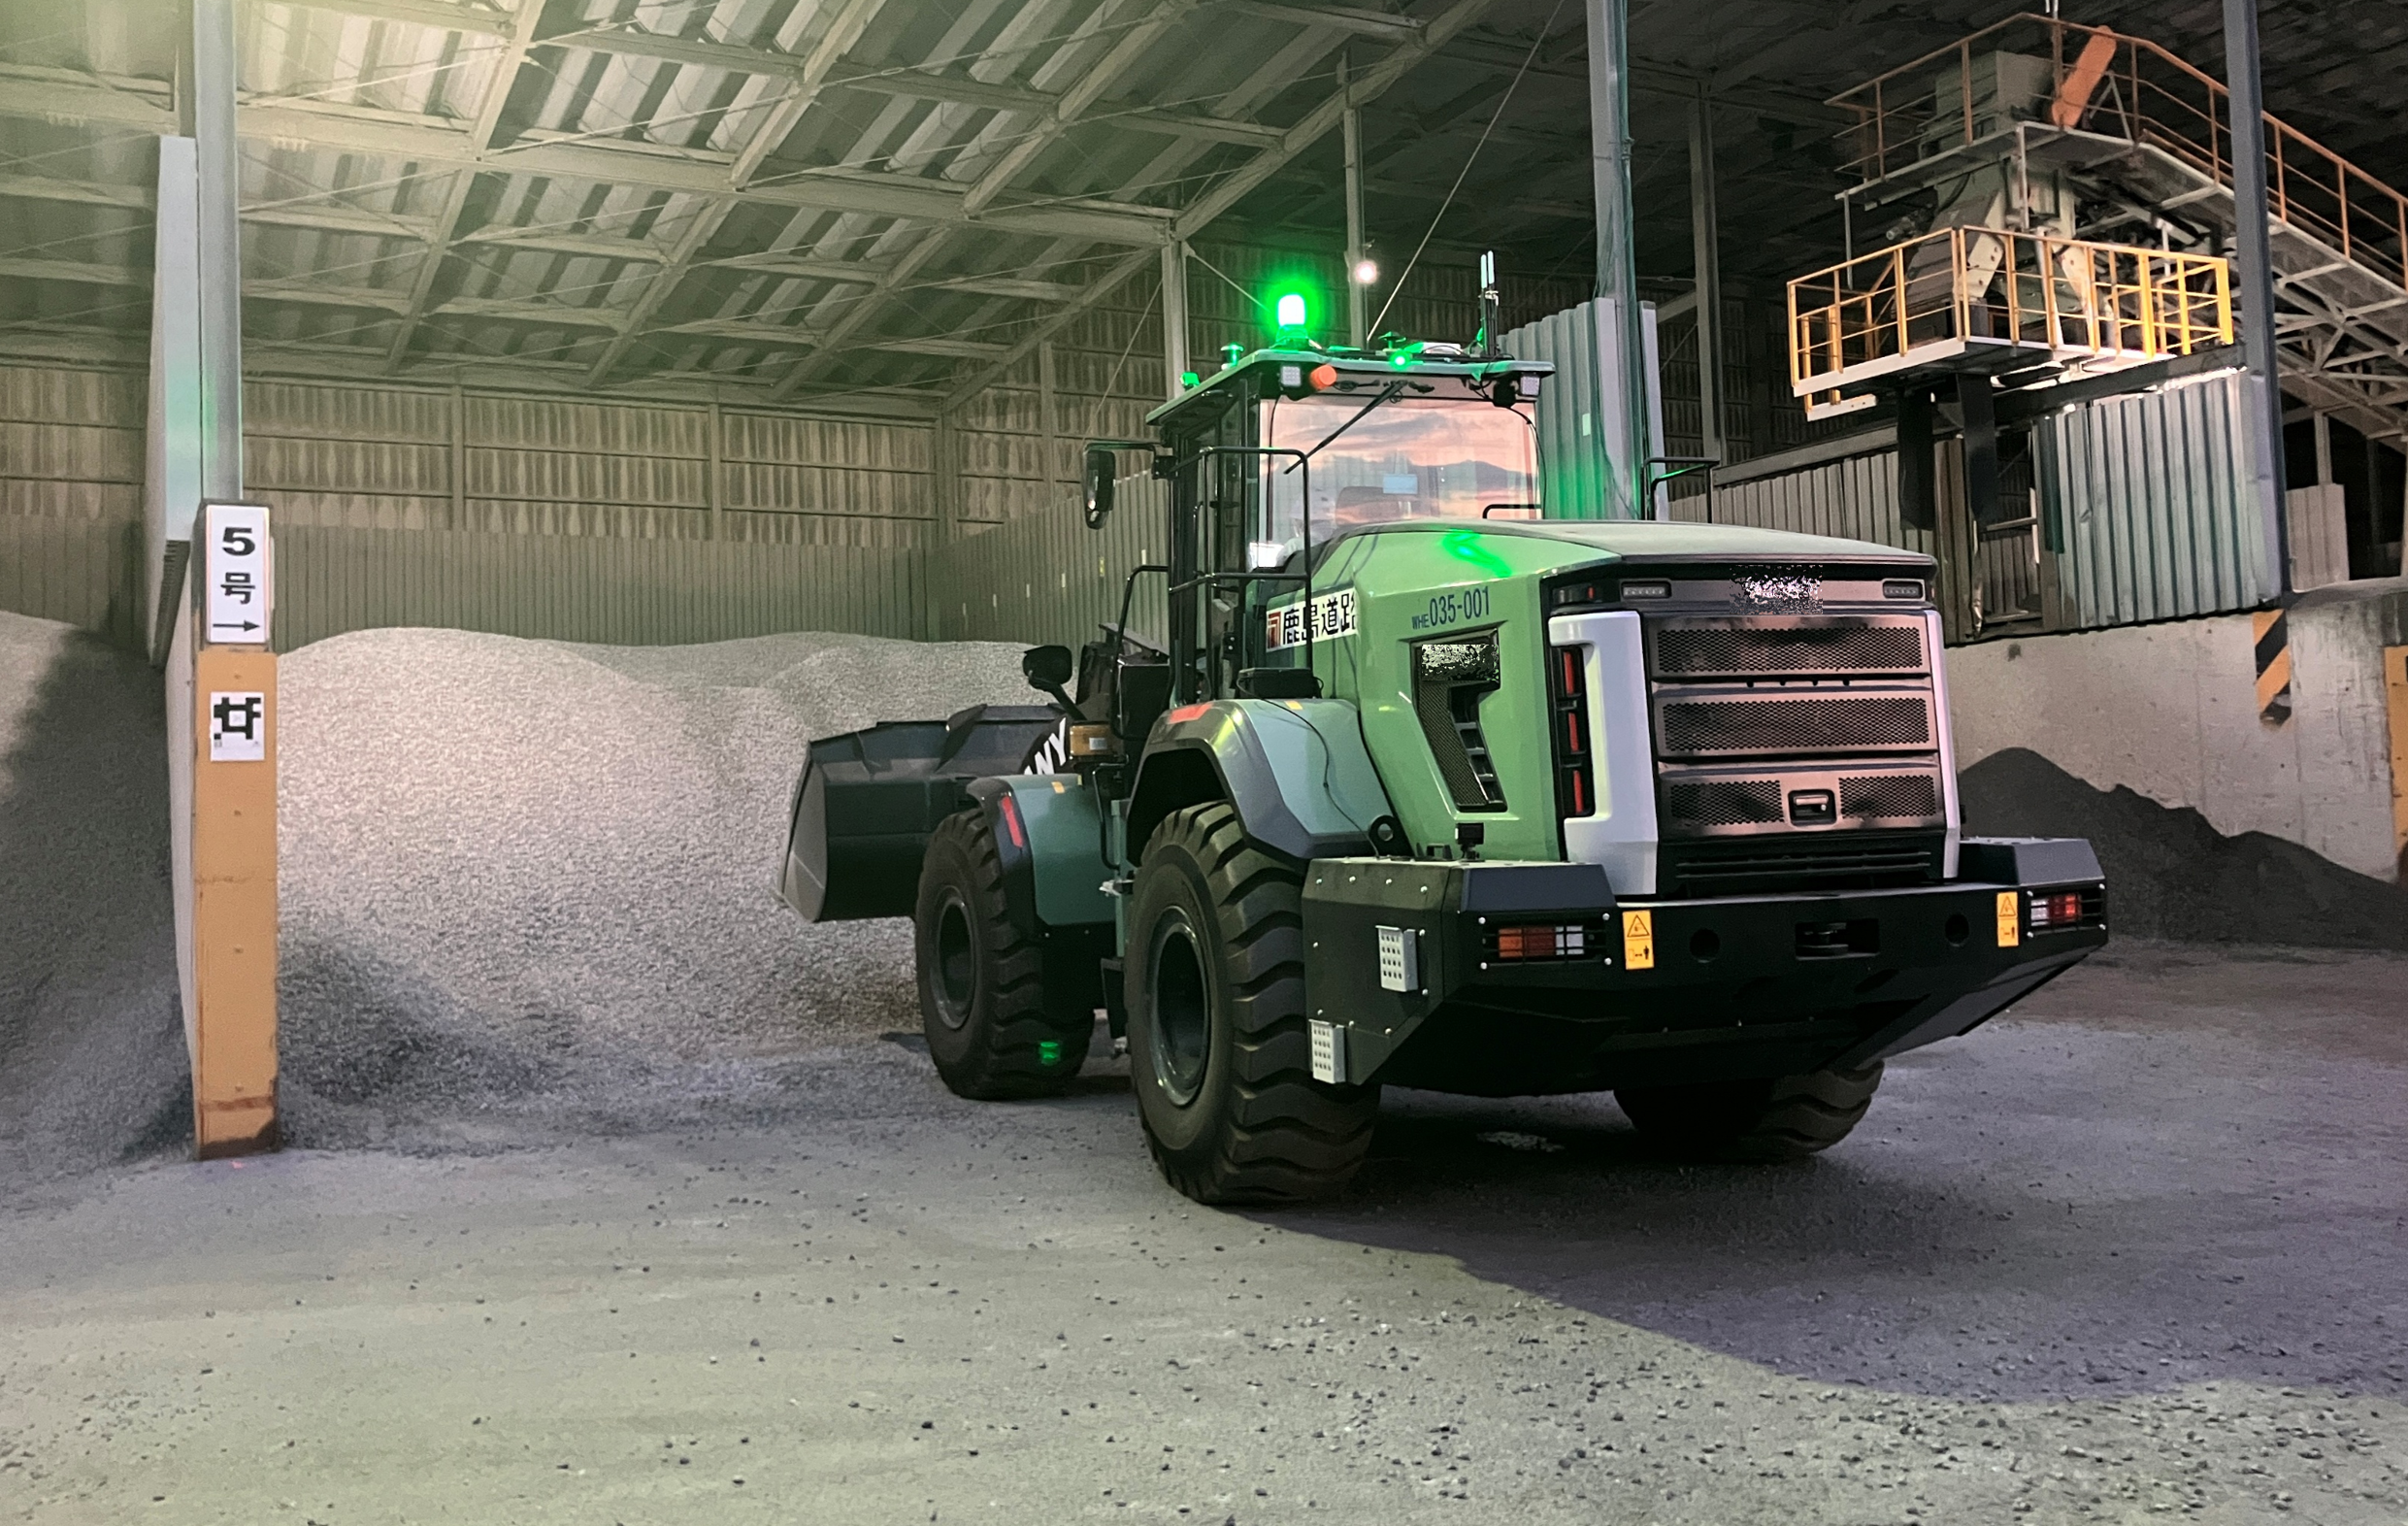 自動ホイールローダ
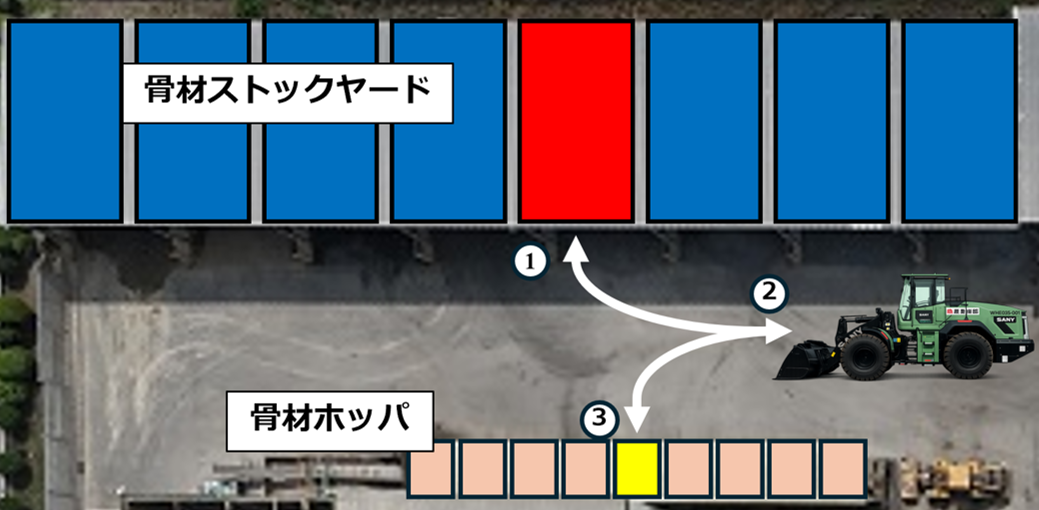 自動WL_自動動作経路
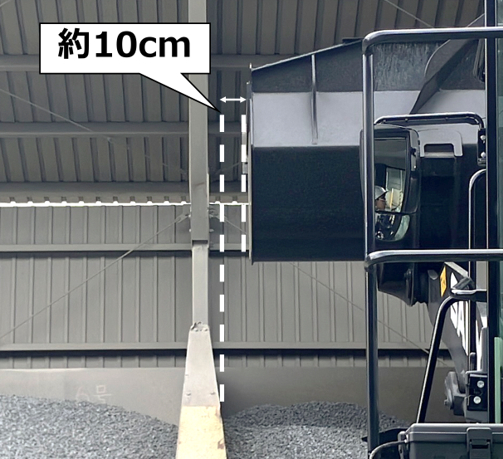 自動ホイールローダ_投入精度
| 技術の概要・特徴 |
ホイールローダ自動化は、アスファルト合材製造所における骨材投入作業を自動化し、省力化・省人化を図る技術である。 GNSSと3D-LiDARを組み合わせた高精度な自己位置推定システムを実装。狭隘・粉塵環境下においても自動で走行・すくい取り・投入を可能にする。 |
|---|---|
| 技術の仕様 |
・GNSSおよび3D-LiDARを併用して自己位置推定を行う。 ・複数系統による自己位置推定と車両への直接的な操作指令により、ホイールローダの高精度な自動動作を実現する。 ・投入口に対するバケット幅の余裕が片側約10cmの条件でも自動投入を可能とする。 ・目標地点に対する停止位置精度は±5.0cmである。 ・最終区間での目標経路に対する横方向誤差は±5.0cm以内。 ・自動動作フローは、①すくい取り、②走行、③投入で構成される。 ①すくい取り:センサ検知により山形状・位置を把握する。 ②走行:周囲の状況を確認しながら所定の場所へ移動し、前後進の切替えも行う。 ③投入:すくい取った骨材を対応するホッパへ投入する。 |
| 特許情報 | - |
| 現場適用条件 |
アスファルト合材製造所において、ホイールローダによる骨材投入作業を行う現場に適用する。 GNSSおよび3D-LiDARによる自己位置推定が可能で、周囲状況をセンサで確認しながら、骨材のすくい取り、走行、ホッパへの投入を自動化できる作業環境に適用する。 狭隘・粉塵環境下での骨材投入作業にも適用可能であり、省力化、省人化、オペレータの作業負担軽減、人や他車両との接触リスク低減を図りたい現場に適用する。 |
| 採用実績 | - |
| 単独開発/共同開発 | 共同開発 |
■新技術に関するお問い合わせ情報
| 会社・部署(担当) |
鹿島道路株式会社
新技術一覧
技術開発本部 機械部 山口 達也 |
|---|---|
| 住所 |
〒112--000 東京都文京区後楽1-7-27 |