最終更新日
2026/11/12
フォトグラメトリによる水中構造物点検手法 10015732
H1107 (株)不動テトラ
ROV(Remotely Operated Vehicle)に搭載したイメージングソナーにより水中構造物を網羅的に点検し、抽出した異常箇所に限定して水中フォトグラメトリによる詳細な3次元点群モデルを生成する新たな手法です。
イメージングソナーにて点検箇所を効率的に特定してからフォトグラメトリにより精緻な3次元点群モデル化を行うため、調査の効率性および経済性が向上します。
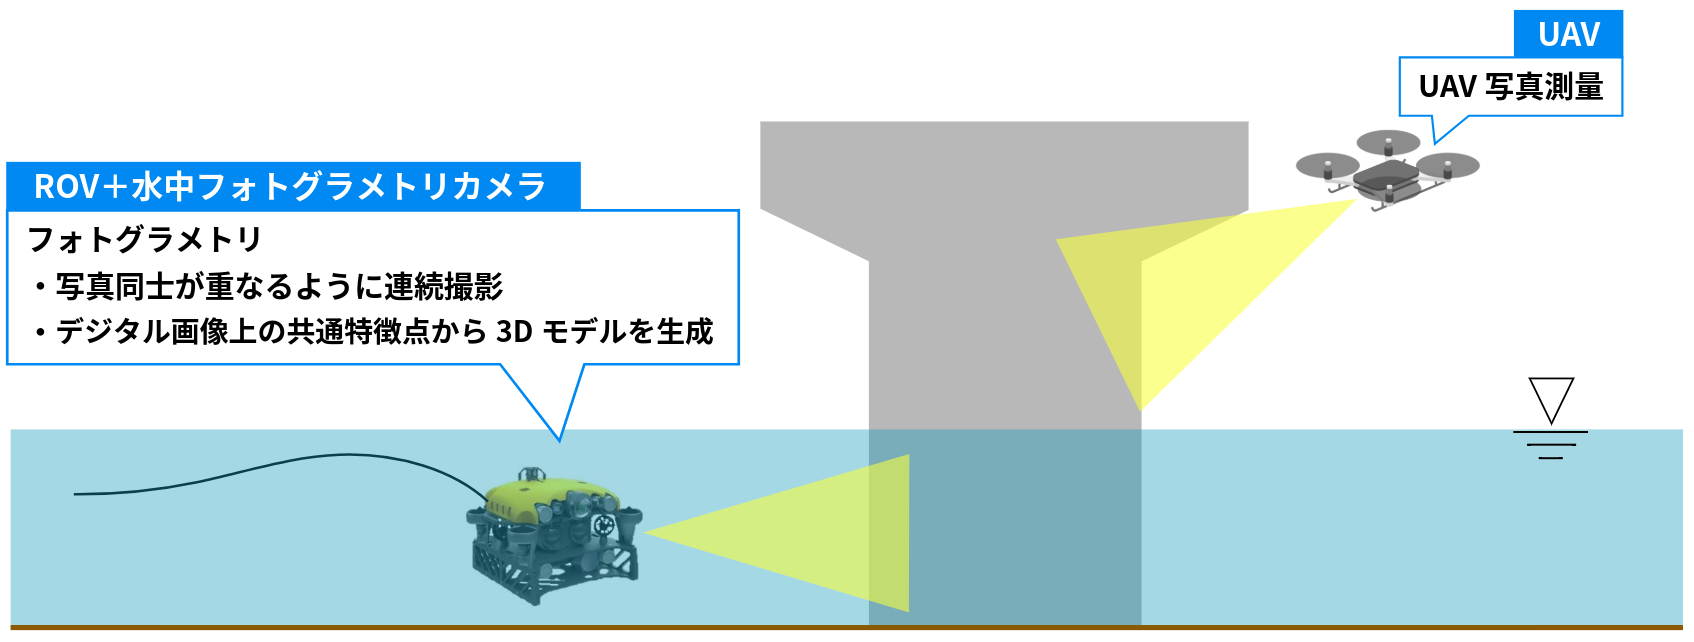 水域にある道路橋脚点検イメージ
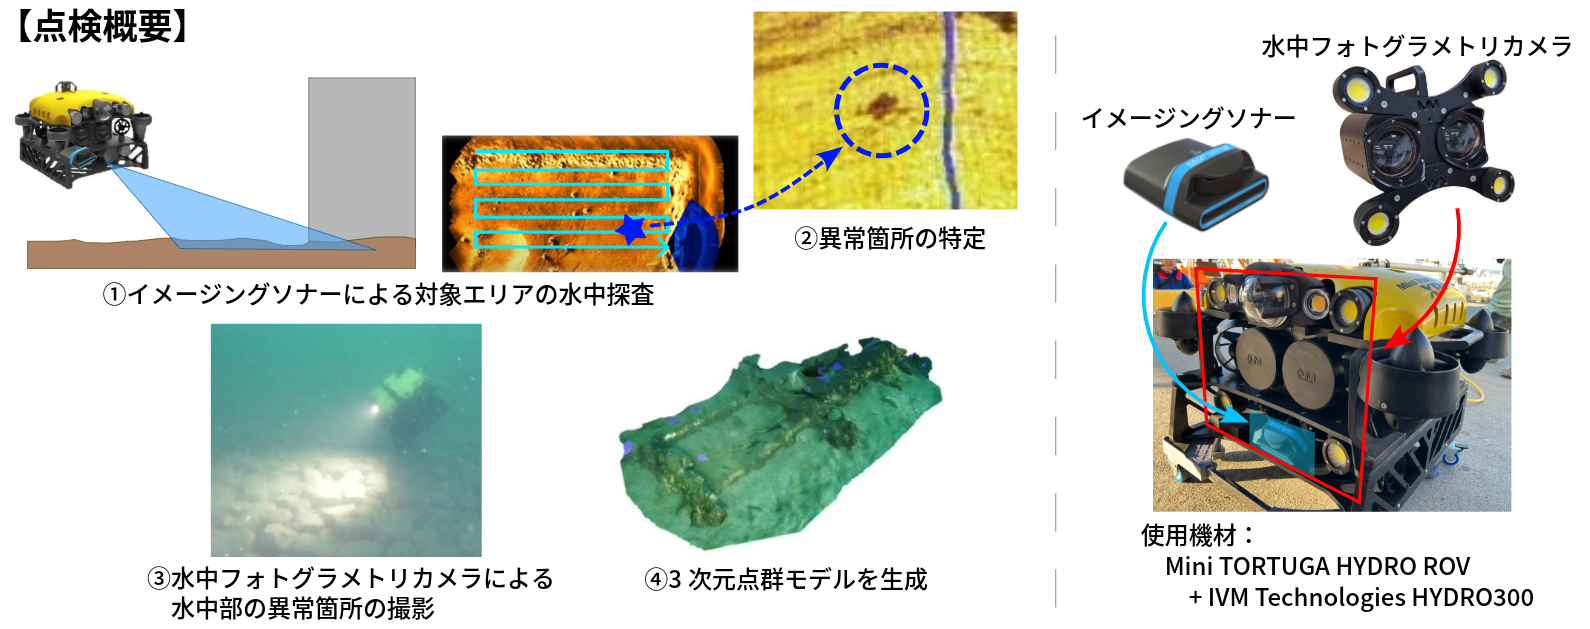 点検概要
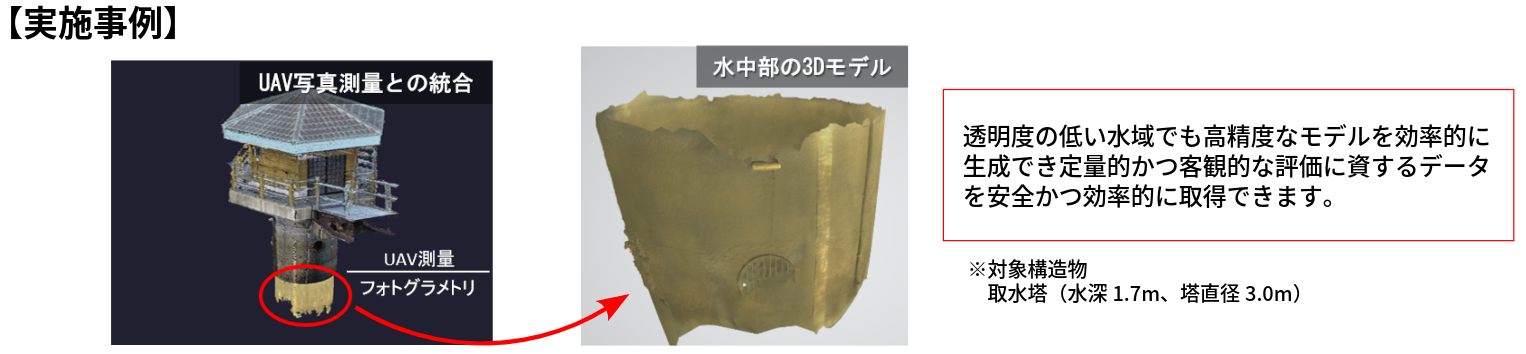 実施事例
| 技術の概要・特徴 |
ROV(Remotely Operated Vehicle)に搭載したイメージングソナーにより水中構造物を網羅的に点検し、抽出した異常箇所に限定して水中フォトグラメトリによる詳細な3次元点群モデルを生成する新たな手法です。 イメージングソナーにて点検箇所を効率的に特定してからフォトグラメトリにより精緻な3次元点群モデル化を行うため、調査の効率性および経済性が向上します。 |
|---|---|
| 技術の仕様 |
・広範囲でも高精度に距離や面積、体積の計測が可能であるため品質が向上します。 ・透明度の低い水域でも高精度なモデルを効率的に生成でき、定量的かつ客観的な評価に資するデータを安全かつ効率的に取得可能です。 |
| 特許情報 | - |
| 登録状況 |
港湾の施設の新しい点検技術カタログ(国土交通省) https://www.mlit.go.jp/kowan/kowan_tk5_000040.html NETIS登録番号:KTK-240001-A https://www.netis.mlit.go.jp/netis/pubsearch/details?regNo=KT-240001%20 (登録はサイスガジェット株式会社) |
| 現場適用条件 |
①周辺条件 ステレオカメラでの撮影時に水中に著しい濁りが無いこと。 ②作業範囲 テザーケーブルが全長300mで可能な範囲 ③対象物撮影距離 0.5m~2.5m ④気象海象条件 ROV:波高 1.0m未満、潮流 0.5m/s未満、 ドローン:風速 5.0m/s未満 |
| 採用実績 | - |
| 単独開発/共同開発 | 共同開発(株式会社不動テトラ・サイスガジェット株式会社) |
| 製品URL | https://www.mlit.go.jp/kowan/content/001992324.pdf |
■新技術に関するお問い合わせ情報
| 会社・部署(担当) |
(株)不動テトラ
新技術一覧
土木事業本部 技術部 山崎 真史 |
|---|---|
| 住所 |
〒103-0016 東京都中央区日本橋小網町7番2号 |
| TEL | 03-5644-8565 |
| FAX | 03-5644-8528 |